Ustawienia Wyposażenia
Menu USTAWIENIA WYPOSAŻENIA umożliwia dostęp do stron, które umożliwiają wyświetlanie i konfigurowanie wszystkich funkcji związanych z wyposażeniem zainstalowanym na maszynie, ustawienie optymalnego cyklu spawania w przypadku konkretnego wyposażenia oraz konfigurację parametrów spawania.
Konfiguracja
Strona KONFIGURACJA umożliwia skonfigurowanie ogólnych ustawień wyposażenia. Ustawienia te zostaną zapisane i użyte za każdym razem, gdy wyposażenie zostanie włożone do maszyny.
Konfiguracja
W obszarze konfiguracja można zdefiniować:
- Wysokość wyposażenia: wprowadzić minimalną wysokość wyposażenia w mm;
- Wysokość wyposażenia w kolumnie: wprowadzić całkowitą wysokość prawidłowo ułożonego wyposażenia w kolumnie w mm;
- Załadunek na głowicy: za pomocą przełącznika można włączyć lub wyłączyć możliwość załadunku spawanego detalu na głowicę spawarki _ (treść widoczna tylko dla konfiguratora maszyny)_ ;
- Wyładunek z głowicy: za pomocą przełącznika można włączyć lub wyłączyć możliwość wyładunku detalu z głowicy spawalniczej _ (treść widoczna tylko dla konfigurator maszyny)_.
Alternatywny cykl automatyczny
…
Czas cyklu
W obszarze czas cyklu można zdefiniować:
- Minimum: wprowadzić minimalny czas cyklu w s;
- Maksimum: wprowadzić maksymalny czas cyklu w s.
Jeśli zdefiniowane czasy cykli nie zostaną dotrzymane, zostanie wygenerowany alarm.
Chwytanie detalu
W obszarze chwytanie detalu można wybrać tryb, w jakim spawane detale są ładowane na maszynę. Opcje do wyboru to:
- Wyłączony: operator ręcznie przeprowadza załadunek detali do spawania na podpory;
- Prosta: spawarka automatycznie wykonuje czynności niezbędne do chwycenia górnego detalu na górnej podporze bez konieczności jej wykonywania przez operatora;
- Podcięcie: spawarka automatycznie wykonuje czynności niezbędne do chwycenia górnego detalu na górnej podporze bez konieczności jej wykonywania przez operatora i biorąc pod uwagę obecność podcięcia, które należy pokonać. Podcięcie występuje, gdy kształt spawanego detalu jest taki, że uniemożliwia jego podział i wyciągnięcie z wgłębienia podpory bez uszkodzenia samego detalu;
- Podcięcie bez ruchu podczas wstępnego nagrzewania: spawarka automatycznie wykonuje czynności niezbędne do chwycenia górnego detalu na górnej podporze, bez konieczności wykonywania tego przez operatora i uwzględnienia obecności podcięcia do pokonania na podporach. Podcięcie występuje, gdy kształt spawanego detalu jest taki, że uniemożliwia jego podział i wyciągnięcie z wgłębienia podpory bez uszkodzenia samego detalu.
Typ wtyczki
W obszarze typ wtyczki można wybrać typ wtyczki, który umożliwia przyłączenie wyposażenia do spawarki. Przez wtyczkę przechodzą wszystkie sygnały wyposażenia, na przykład sygnały dotyczące obecności i siłowników.
Cemas 24
24-pinowa wtyczka wykorzystująca cyfrowe I/O.
Cemas 32
32-pinowa wtyczka wykorzystująca cyfrowe I/O.
GVX
Wtyczka kompatybilna z wyposażeniem nie wyprodukowanym przez spółkę CEMAS Elettra s.r.l., która aktywuje standard komunikacji CAN OPEN.
Pneumatyczna
Można zaznaczyć opcję pneumatyczną, określić obecność połączeń pneumatycznych we wtyczce, a następnie zdefiniować połączenie pneumatyczne, które można skojarzyć z zastosowanym złączem.
Inteligentne wyposażenie
Jeśli aktywny jest Profinet, to przy instalacji inteligentnego wyposażenia w maszynie można wybrać opcję inteligentnego wyposażenia.
Wybór modelu
Jeśli wyposażenie ma dwa lub więcej wgłębień, na stronie KONFIGURACJA pojawia się obszar wyboru modelu. W obszarze wybór modelu można włączyć lub wyłączyć automatyczny wybór modelu: spawarka może automatycznie rozpoznać, czy cykl obróbki przewiduje spawanie detali we wszystkich wgłębieniach znajdujących się na wyposażeniu lub tylko we wgłębieniach znajdujących się po jednej stronie wyposażenia. Jeśli automatyczny wybór jest wyłączony, należy ręcznie określić, z której strony wyposażenia zamierzasz korzystać.
Brama przednia
…
Konfiguracja wgłębienia
W obszarze konfiguracja wgłębienia można wybrać symbol przedstawiający liczbę i rozmieszczenie wgłębień znajdujących się na wyposażeniu zainstalowanym w maszynie.
| IKONA | DZIAŁANIE |
|---|---|
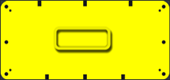 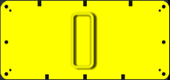 |
Wyposażenie składające się z pojedynczego wgłębienia ustawionego pionowo. |
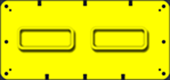 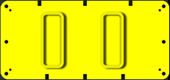 |
Wyposażenie składające się z dwóch wgłębień ustawionych pionowo. |
Siłowniki i obecności
Strona SIŁOWNIKI I OBECNOŚCI umożliwia wyświetlanie i kontrolowanie parametrów obiektów znajdujących się na wyposażeniu, tj. obecności, siłowników i próżni. KONFIGURACJA ZAAWANSOWANA umożliwia wyświetlanie i kontrolowanie poleceń wejścia i wyjścia wyposażenia.
Obecności
Zakładka OBECNOŚCI umożliwia przeglądanie i kontrolowanie parametrów obiektów znajdujących się na wyposażeniu, które kontrolują spawane części. Obiektami kontrolującymi mogą być:
- czujniki;
- fotokomórki;
- mikroprzełączniki mechaniczne;
- włókna optyczne;
- inne.
Lista obecności
W lewej części zakładki OBECNOŚCI wyświetlana jest lista skonfigurowanych obecności. Można skonfigurować obecności pod warunkiem, że na dole listy znajduje się ikona dodaj.
| IKONA | DZIAŁANIE |
|---|---|
 |
Dodaj obecność. |
 |
Usuń obecność. |
Dioda LED stanu umożliwia ocenę warunków obecności: kolor zielony wskazuje, że obecność jest aktywna, jeśli wyłączona oznacza, że obecność nie jest aktywna, kolor czerwony wskazuje, że obecność jest w stanie alarmowym.
Konfiguracja obecności
Prawa część zakładki OBECNOŚCI pokazuje wszystkie konfigurowane pola pojedynczej wybranej obecności.
Obecność
Wprowadzić nazwę identyfikującą wybraną obecność.
T02000-0.XX – Obecność – Limit czasu obecności
Czas, w którym należy sprawdzić obecność przedmiotu do kontroli, został przekroczony.
# Przedmiot nieobecny lub źle umieszczony
Element, którego obecność należy sprawdzić, nie występuje lub jest nieprawidłowo umieszczony.
Jeśli element nie występuje, należy go umieścić w prawidłowym miejscu.
Jeśli element występuje, należy go wyjąć i umieścić ponownie, sprawdzając, czy dioda LED czujnika zmieniła stan.
# Niewystarczający czas
Czas ustawiony na sprawdzenie obecności jest zbyt krótki, aby wykonać operację, która ma być kontrolowana przez czujnik.
W razie potrzeby należy zmienić czas przekroczenia limitu obecności w USTAWIENIA SPRZĘTU/AKCUTORY I OBECNOŚCI/OBECNOŚCI.
# Kontrola nie została przeprowadzona
Jeśli czujnik, który ma sprawdzać obecność: - jest źle ustawiony, należy sprawdzić jego położenie i w razie potrzeby zmienić jego położenie; - nie jest skalibrowany, należy skalibrować czujnik; - nie działa, należy sprawdzić jego działanie i w razie potrzeby wymienić.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T02001-0.XX - Obecność - Timeout nieobecności
Przekroczono czas, w którym należy sprawdzić nieobecność przedmiotu podlegającego kontroli.
# Przedmiot obecny lub źle umieszczony
Obiekt, którego brak należy sprawdzić, nadal jest obecny lub został nieprawidłowo umieszczony.
Jeśli jest obecny, należy usunąć obiekt, który ma zostać sprawdzony.
Jeśli nie jest obecny, należy umieścić obiekt i ponownie go usunąć, sprawdzając, czy dioda LED czujnika zmieniła stan.
# Niewystarczający czas
Czas ustawiony na sprawdzenie nieobecności jest zbyt krótki, aby wykonać operację, która ma być kontrolowana przez czujnik.
W razie potrzeby zmień czas nieobecności w USTAWIENIA SPRZĘTU/AKCUTORY I OBECNOŚCI/OBECNOŚCI.
# Kontrola nie została przeprowadzona
Jeśli czujnik, który ma sprawdzać brak, jest: - źle ustawiony, należy sprawdzić położenie czujnika i w razie potrzeby zmienić jego położenie; - nie skalibrowany, należy skalibrować czujnik; - nie działa, należy sprawdzić jego działanie i w razie potrzeby wymienić.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T02002-0.XX - Obecność - Nieprawidłowy adres pinu złącza
Konfiguracja wejść obecności nie została przeprowadzona prawidłowo.
# Zresetować dane wejściowe
Sprawdź, czy wejścia są ustawione.
Sprawdź, czy ustawione wejścia są prawidłowe.
W razie potrzeby zmień wybór w USTAWIENIA SPRZĘTU/AKCUTORY I OBECNOŚCI/OBECNOŚCI/WEJŚCIA.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T02003-0.XX - Obecność - Nieobecny
Po włączeniu czujnik, który musi sygnalizować obecność, nie wykrywa obecność przedmiotu podlegającego kontroli.
# Czujniki nie działają
Sprawdź działanie czujników, sprawdzając, czy:
- styk elektryczny został włączony;
- przewód czujnika nie został uszkodzony;
- czujnik jest dobrze skalibrowany;
- czujnik jest odpowiednio dokręcony.
W razie potrzeby wymień niedziałający czujnik.
# Przedmiot nieobecny lub źle umieszczony
Element, którego obecność należy sprawdzić, nie występuje lub jest nieprawidłowo umieszczony.
Jeśli element nie występuje, należy go umieścić w prawidłowym miejscu.
Jeśli element występuje, należy go wyjąć i umieścić ponownie, sprawdzając, czy dioda LED czujnika zmieniła stan.
# Zresetować dane wejściowe
Sprawdź, czy wejścia są ustawione.
Sprawdź, czy ustawione wejścia są prawidłowe.
W razie potrzeby zmień wybór w USTAWIENIA SPRZĘTU/AKCUTORY I OBECNOŚCI/OBECNOŚCI/WEJŚCIA.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T02004-0.XX - Obecność - Nie nieobecny
Po włączeniu czujnik, który musi sygnalizować nieobecność, wykrywa obecność kontrolowanego obiektu.
# Czujniki nie działają
Sprawdź działanie czujników, sprawdzając, czy:
- styk elektryczny został włączony;
- przewód czujnika nie został uszkodzony;
- czujnik jest dobrze skalibrowany;
- czujnik jest odpowiednio dokręcony.
W razie potrzeby wymień niedziałający czujnik.
# Przedmiot obecny lub źle umieszczony
Obiekt, którego brak należy sprawdzić, nadal jest obecny lub został nieprawidłowo umieszczony.
Jeśli jest obecny, należy usunąć obiekt, który ma zostać sprawdzony.
Jeśli nie jest obecny, należy umieścić obiekt i ponownie go usunąć, sprawdzając, czy dioda LED czujnika zmieniła stan.
# Zresetować dane wejściowe
Sprawdź, czy wejścia są ustawione.
Sprawdź, czy ustawione wejścia są prawidłowe.
W razie potrzeby zmień wybór w USTAWIENIA SPRZĘTU/AKCUTORY I OBECNOŚCI/OBECNOŚCI/WEJŚCIA.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T02005-0.XX - Obecność - Nieprawidłowy adres polecenia
Konfiguracja polecenia obecności nie została przeprowadzona prawidłowo.
# Zresetować sterowanie
Sprawdź, czy sterowanie obecnością jest prawidłowo ustawione.
W razie potrzeby zmień sterowanie, przechodząc do trybu WYŚWIETLENIE ZAAWANSOWANE, w USTAWIENIA SPRZĘTU/SIŁOWNIKI I OBECNOŚĆ/OBECNOŚĆ/STEROWANIE.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T02006-0.XX - Obecność - Kontrola powtórzeń
W obszarze roboczym nadal znajduje się spawany element, co powoduje uruchomienie kontroli powtórzeń.
# Usunięcie spawanej części
Wyjmij spawany element z uchwytu, aby kontynuować proces produkcyjny.
# Czujniki nie działają
Sprawdź działanie czujników, sprawdzając, czy:
- styk elektryczny został włączony;
- przewód czujnika nie został uszkodzony;
- czujnik jest dobrze skalibrowany;
- czujnik jest odpowiednio dokręcony.
W razie potrzeby wymień niedziałający czujnik.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
Wgłębienie - wybierz położenie
Wybrać interfejs wyposażenia, na którym odbywa się okablowanie.
Wejście
Wybrać przycisk koła zębatego, aby uzyskać dostęp do zakładki przypisania wejść.
Time-out obecności
Ustawić time-out obecności, czyli maksymalny czas niezbędny do aktywacji wybranej obecności. W przypadku przekroczenia time-out generowany jest sygnał alarmowy.
Wgłębienie - wybierz wgłębienie
Wybrać aktywne wgłębienie wyposażenia podczas cyklu spawania.
Polecenia
Advanced view
Wybrać przycisk koła zębatego, aby uzyskać dostęp do zakładki przypisania poleceń. Przycisk widoczny jest tylko w trybie KONFIGURACJA ZAAWANSOWANA.
Time-out nieobecności
Ustawić time-out nieobecności, czyli maksymalny czas niezbędny do wyłączenia wybranej obecności. W przypadku przekroczenia time-out generowany jest sygnał alarmowy.
Opóźnienie ON
Advanced view
Ustawić czas opóźnienia włączenia obecności, czyli minimalny czas wykrywania obecności. Po włączeniu sygnał odebrany od obecności nie jest stabilny. Określenie czasu ON pozwala na ustabilizowanie odbieranego sygnału obecności. Po upływie wprowadzonego minimalnego czasu działanie sygnału z pewnością będzie stabilne. Pole widoczne jest tylko w trybie KONFIGURACJA ZAAWANSOWANA.
Opóźnienie OFF
Advanced view
Ustawić czas opóźnienia do wyłączenia obecności. Po wyłączeniu sygnał odebrany od obecności nie jest stabilny. Określenie czasu OFF pozwala na ustabilizowanie odbieranego sygnału obecności. Po upływie wprowadzonego minimalnego czasu działanie sygnału z pewnością będzie stabilne. Pole widoczne jest tylko w trybie KONFIGURACJA ZAAWANSOWANA.
Wybór modelu
Włączyć lub wyłączyć obecność, aby przeprowadzić automatyczny wybór modelu. Po włączeniu funkcji obecność zostanie wykorzystana do wykrycia detalu przeznaczonego do spawania we wgłębieniu i tym samym umożliwi automatyczny wybór modelu pod kątem parametrów wykonywanego cyklu spawania.
Zapobieganie powtórzeniom
Wybrać włączenie (TAK) lub wyłączenie (NIE) funkcji zapobiegania powtórzeniom. Dzięki tej funkcji można zapobiec uruchomieniu nowego cyklu spawania bez przeprowadzonego wyładunku detalu spawanego z poprzedniego cyklu spawania.
Styk
Advanced view
Wybrać funkcję sygnału odbieranego od obecności: NO dla styku normalnie otwartego, NZ dla styku normalnie zamkniętego. Pole widoczne jest tylko w trybie KONFIGURACJA ZAAWANSOWANA.
Siłowniki
Zakładka SIŁOWNIKI umożliwia wyświetlanie i kontrolowanie parametrów obiektów znajdujących się na wyposażeniu, które poruszają przyrządami samego wyposażenia. Obiektami wykonującymi ruchy mogą być:
- zaciski;
- sanie;
- wypychacze;
- siłowniki;
- inne.
Lista siłowników
W lewej części zakładki SIŁOWNIKI znajduje się lista skonfigurowanych siłowników. Wymieniony siłownik może składać się z pojedynczego obiektu lub grupy obiektów, które są zarządzane jak pojedynczy siłownik. Można skonfigurować siłowniki, o ile ikona dodaj jest widoczna na dole listy.
| IKONA | DZIAŁANIE |
|---|---|
|
Dodaj siłownik. |
|
Usuń siłownik. |
Dioda LED poz. spoczynkowa lub poz. rob. umożliwia sprawdzenie stanu siłownika: jeśli dioda LED poz. spoczynkowa świeci się oznacza to, że siłownik znajduje się w pozycji spoczynkowej; jeśli dioda LED poz. rob. świeci się, to siłownik znajduje się w pozycji roboczej.
Konfiguracja siłowników
W prawej części zakładki SIŁOWNIKI widoczne są wszystkie konfigurowane pola pojedynczego wybranego siłownika.
Siłownik
Wprowadzić nazwę identyfikującą wybrany siłownik. Z boku znajdują się dwa przyciski: poz. robocza i poz. spoczynkowa. Umożliwiają przeprowadzenie testu poz. roboczej i poz. spoczynkowej wybranego siłownika, jeśli maszyna jest ustawiona w cyklu ręcznym. Jeśli przycisk jest podświetlony, pozycja została osiągnięta. Jeśli przycisk jest podświetlony na czerwono, obiekt jest w stanie alarmu.
T01000-0.XX - Siłownik - Timeout pozycji spoczynkowej
Przekroczono czas, w którym musi zakończyć się ruch; dlatego siłownik nie osiągnął pozycji spoczynkowej.
# Sterowanie pneumatyczne
Sprawdzić, czy wszystkie przewody pneumatyczne są dobrze podłączone i nie ma żadnych przeszkód.
Sprawdzić ciągłość przepływu powietrza, sprawdzając, czy: - żaden przewód nie jest zagięty - żaden przewód nie jest uszkodzony - wszystkie przewody są dobrze podłączone
# Ruch nie został zakończony
Jeśli siłownik nie wykona ruchu w ustawionym czasie:
- sprawdź, czy ustawione wejście dla siłownika jest prawidłowe;
- sprawdź, czy skok siłownika nie jest utrudniony przez przeszkody mechaniczne.
# Czujniki nie działają
Sprawdź działanie czujników, sprawdzając, czy:
- styk elektryczny został włączony;
- przewód czujnika nie został uszkodzony;
- czujnik jest dobrze skalibrowany;
- czujnik jest odpowiednio dokręcony.
W razie potrzeby wymień niedziałający czujnik.
# Niewystarczający czas
Czas ustawiony na wykonanie ruchu siłownika jest zbyt krótki, aby można było go wykonać.
W razie potrzeby zmień czas przekroczenia limitu w USTAWIENIA SPRZĘTU/SIŁOWNIKI I OBECNOŚCI/SIŁOWNIKI.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T01001-0.XX - Siłownik - Timeout pozycji roboczej
Przekroczono czas, w którym musi zakończyć się ruch; dlatego siłownik nie osiągnął pozycji roboczej.
# Czujniki nie działają
Sprawdź działanie czujników, sprawdzając, czy:
- styk elektryczny został włączony;
- przewód czujnika nie został uszkodzony;
- czujnik jest dobrze skalibrowany;
- czujnik jest odpowiednio dokręcony.
W razie potrzeby wymień niedziałający czujnik.
# Ruch nie został zakończony
Jeśli siłownik nie wykona ruchu w ustawionym czasie:
- sprawdź, czy ustawione wejście dla siłownika jest prawidłowe;
- sprawdź, czy skok siłownika nie jest utrudniony przez przeszkody mechaniczne.
# Sterowanie pneumatyczne
Sprawdzić, czy wszystkie przewody pneumatyczne są dobrze podłączone i nie ma żadnych przeszkód.
Sprawdzić ciągłość przepływu powietrza, sprawdzając, czy: - żaden przewód nie jest zagięty - żaden przewód nie jest uszkodzony - wszystkie przewody są dobrze podłączone
# Niewystarczający czas
Czas ustawiony na wykonanie ruchu siłownika jest zbyt krótki, aby można było go wykonać.
W razie potrzeby zmień czas przekroczenia limitu w USTAWIENIA SPRZĘTU/SIŁOWNIKI I OBECNOŚCI/SIŁOWNIKI.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T01002-0.XX - Siłownik - Niezwolniona pozycja spoczynkowa
Czujnik wykrywający pozycję spoczynkową siłownika w dalszym ciągu sygnalizuje osiągniętą pozycję.
# Sterowanie pneumatyczne
Sprawdzić, czy wszystkie przewody pneumatyczne są dobrze podłączone i nie ma żadnych przeszkód.
Sprawdzić ciągłość przepływu powietrza, sprawdzając, czy: - żaden przewód nie jest zagięty - żaden przewód nie jest uszkodzony - wszystkie przewody są dobrze podłączone
# Siłownik zablokowany
Jeśli siłownik nie porusza się, sprawdzić:
- czy nie ma zatrzasku uniemożliwiającego ruch siłownika; następnie należy zwolnić zatrzask przed uruchomieniem siłownika;
- sprawdzić, czy skok siłownika nie jest utrudniony przez przeszkody mechaniczne.
# Czujniki nie działają
Sprawdź działanie czujników, sprawdzając, czy:
- styk elektryczny został włączony;
- przewód czujnika nie został uszkodzony;
- czujnik jest dobrze skalibrowany;
- czujnik jest odpowiednio dokręcony.
W razie potrzeby wymień niedziałający czujnik.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T01003-0.XX - Siłownik - Niezwolniona pozycja robocza
Czujnik wykrywający pozycję roboczą siłownika w dalszym ciągu sygnalizuje osiągniętą pozycję.
# Sterowanie pneumatyczne
Sprawdzić, czy wszystkie przewody pneumatyczne są dobrze podłączone i nie ma żadnych przeszkód.
Sprawdzić ciągłość przepływu powietrza, sprawdzając, czy: - żaden przewód nie jest zagięty - żaden przewód nie jest uszkodzony - wszystkie przewody są dobrze podłączone
# Siłownik zablokowany
Jeśli siłownik nie porusza się, sprawdzić:
- czy nie ma zatrzasku uniemożliwiającego ruch siłownika; następnie należy zwolnić zatrzask przed uruchomieniem siłownika;
- sprawdzić, czy skok siłownika nie jest utrudniony przez przeszkody mechaniczne.
# Czujniki nie działają
Sprawdź działanie czujników, sprawdzając, czy:
- styk elektryczny został włączony;
- przewód czujnika nie został uszkodzony;
- czujnik jest dobrze skalibrowany;
- czujnik jest odpowiednio dokręcony.
W razie potrzeby wymień niedziałający czujnik.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T01004-0.XX - Siłownik - Alarm zewnętrzny
Błąd zgłoszony przez siłownik dotyczący alarmu zewnętrznego.
Alarm nie jest wyświetlany.
T01005-0.XX - Siłownik - Oba sprzężenia zwrotne pozycji
Czujniki wykrywające pozycję roboczą i pozycję spoczynkową siłownika sygnalizują osiągniętą pozycję.
# Umiejscowienie czujników
Sprawdź, czy czujniki są prawidłowo ustawione: jeden czujnik musi sprawdzać pozycję roboczą, a drugi czujnik musi sprawdzać pozycję spoczynkową.
W razie potrzeby zmień położenie czujników.
# Czujniki nie działają
Sprawdź działanie czujników, sprawdzając, czy:
- styk elektryczny został włączony;
- przewód czujnika nie został uszkodzony;
- czujnik jest dobrze skalibrowany;
- czujnik jest odpowiednio dokręcony.
W razie potrzeby wymień niedziałający czujnik.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T01006-0.XX - Siłownik - Oba polecenia
Polecenia siłownika nie zostały ustawione prawidłowo, ponieważ jednocześnie aktywne są dwa różne polecenia.
# Zresetować sterowanie
Jeśli siłownik wyświetla ten błąd, sprawdź, czy polecenia są prawidłowo ustawione.
W razie potrzeby zmień polecenia w USTAWIENIA SPRZĘTU/SIŁOWNIKI I OBECNOŚCI/SIŁOWNIKI/POLECENIA, wybierając tryb WYŚWIETLANIE ZAAWANSOWANE.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T01007-0.XX - Siłownik - Nie w pozycji spoczynkowej
Czujnik wykrywający pozycję spoczynkową nie sygnalizuje obecności siłownika.
# Sterowanie pneumatyczne
Sprawdzić, czy wszystkie przewody pneumatyczne są dobrze podłączone i nie ma żadnych przeszkód.
Sprawdzić ciągłość przepływu powietrza, sprawdzając, czy: - żaden przewód nie jest zagięty - żaden przewód nie jest uszkodzony - wszystkie przewody są dobrze podłączone
# Siłownik zablokowany
Jeśli siłownik nie porusza się, sprawdzić:
- czy nie ma zatrzasku uniemożliwiającego ruch siłownika; następnie należy zwolnić zatrzask przed uruchomieniem siłownika;
- sprawdzić, czy skok siłownika nie jest utrudniony przez przeszkody mechaniczne.
# Czujniki nie działają
Sprawdź działanie czujników, sprawdzając, czy:
- styk elektryczny został włączony;
- przewód czujnika nie został uszkodzony;
- czujnik jest dobrze skalibrowany;
- czujnik jest odpowiednio dokręcony.
W razie potrzeby wymień niedziałający czujnik.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T01008-0.XX - Siłownik - Nie w pozycji roboczej
Czujnik wykrywający pozycję roboczą nie sygnalizuje obecności siłownika.
# Sterowanie pneumatyczne
Sprawdzić, czy wszystkie przewody pneumatyczne są dobrze podłączone i nie ma żadnych przeszkód.
Sprawdzić ciągłość przepływu powietrza, sprawdzając, czy: - żaden przewód nie jest zagięty - żaden przewód nie jest uszkodzony - wszystkie przewody są dobrze podłączone
# Siłownik zablokowany
Jeśli siłownik nie porusza się, sprawdzić:
- czy nie ma zatrzasku uniemożliwiającego ruch siłownika; następnie należy zwolnić zatrzask przed uruchomieniem siłownika;
- sprawdzić, czy skok siłownika nie jest utrudniony przez przeszkody mechaniczne.
# Czujniki nie działają
Sprawdź działanie czujników, sprawdzając, czy:
- styk elektryczny został włączony;
- przewód czujnika nie został uszkodzony;
- czujnik jest dobrze skalibrowany;
- czujnik jest odpowiednio dokręcony.
W razie potrzeby wymień niedziałający czujnik.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T01009-0.XX - Siłownik - Nieprawidłowy adres polecenia
Konfiguracja polecenia siłownika nie została przeprowadzona prawidłowo.
# Zresetować sterowanie
Sprawdź, czy sterowanie siłownikiem jest prawidłowo ustawione.
W razie potrzeby zmień sterowanie, przechodząc do trybu WYŚWIETLANIE ZAAWANSOWANE, w USTAWIENIA SPRZĘTU/SIŁOWNIKI I OBECNOŚĆ/SIŁOWNIKI/STEROWANIE.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T01010-0.XX - Siłownik - Nieprawidłowy adres zaworu
Konfiguracja zaworu siłownika nie została przeprowadzona prawidłowo.
# Zresetować zawór
Sprawdź, czy do siłownika przypisano zawór.
Sprawdź, czy wybrano właściwy zawór.
W razie potrzeby zmień wybór w USTAWIENIA URZĄDZEŃ/SIŁOWNIKI I OBECNOŚCI/SIŁOWNIKI.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T01011-0.XX - Siłownik - Nieprawidłowy adres pinu złącza
Konfiguracja wejść siłownika nie została przeprowadzona prawidłowo.
# Zresetować dane wejściowe
Sprawdź, czy wejścia są ustawione. Sprawdź, czy ustawione wejścia są prawidłowe. W razie potrzeby zmień wybór w USTAWIENIA SPRZĘTU/SIŁOWNIKI I OBECNOŚCI/SIŁOWNIKI/WEJŚCIA.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
Wgłębienie - wybierz położenie
Wybrać interfejs wyposażenia, na którym odbywa się okablowanie.
Tryb
Wybrać typ wybranego siłownika. Automatycznie wybierany jest tryb siłownika, czyli tryb ogólny, który pozwala na swobodniejsze zarządzanie obiektem w cyklogramie. W przypadku wyboru jednego z bardziej konkretnych typów siłowników, zarządzanie siłownikiem na cyklogramie nie będzie już możliwe, ponieważ jest on zarządzany automatycznie w oparciu o jego działanie.
Oznakowanie dobrych
Tryb Oznakowanie dobrych zarządza siłownikiem w taki sposób, aby tworzył określony znak na prawidłowo zespawanych detalach.
Oznakowanie odrzuconego
Tryb Oznakowanie odrzuconego zarządza siłownikiem w taki sposób, aby tworzył określony znak na odrzuconych detalach.
Sanie chwytania detalu
Tryb Sanie chwytania detalu zarządza siłownikiem tak, aby pełnił funkcję chwytania detalu.
Zacisk chwytania detalu
Tryb Zacisk chwytania detalu zarządza siłownikiem w taki sposób, że pełni on funkcję blokowania podczas chwytania detalu.
Wybrać zawór
Z wyświetlonego rozwijanego menu wybrać zawór na maszynie odpowiadający wybranemu interfejsowi wyposażenia.
Wejście
Wybrać przycisk koła zębatego, aby uzyskać dostęp do zakładki przypisania wejść.
Wgłębienie - wybierz wgłębienie
Wybrać aktywne wgłębienie wyposażenia podczas cyklu spawania.
Polecenia
Advanced view
Wybrać przycisk koła zębatego, aby uzyskać dostęp do zakładki przypisania poleceń. Przycisk widoczny jest tylko w trybie KONFIGURACJA ZAAWANSOWANA.
Ograniczenia bezpieczeństwa
Wybrać przycisk koła zębatego, aby uzyskać dostęp do zakładki przypisywania ograniczeń bezpieczeństwa, czyli priorytetów w ruchach siłowników w celu uniknięcia kolizji.
Time-out poz. spocz.
Ustawić time-out poz. spoczynkowej, czyli czas, w którym musi zakończyć się ruch, w przeciwnym razie zostanie wygenerowany alarm. Alarm generowany jest zarówno w przypadku, gdy siłownik nie zakończy ruchu, jak i w przypadku, gdy czujniki siłownika nie działają prawidłowo.
Time-out poz. rob.
Ustawić time-out poz. roboczej, czyli czas, w którym musi zostać wykonany ruch, w przeciwnym razie zostanie wygenerowany alarm. Alarm generowany jest zarówno w przypadku, gdy siłownik nie zakończy ruchu, jak i w przypadku, gdy czujniki siłownika nie działają prawidłowo.
Opóźnienie poz. spocz.
Advanced view
Ustawić czas niezbędny do zapewnienia stabilności sygnału odbieranego z czujnika poz. spoczynkowej wybranego siłownika, zarówno przy włączeniu (ON), jak i wyłączeniu (OFF). Jeśli siłownik nie jest wyposażony w czujnik, ustawiony czas posłuży do opóźnienia osiągnięcia przez siłownik pozycji spoczynkowej.
Opóźnienie poz. rob.
Advanced view
Ustawić czas niezbędny do zapewnienia stabilności sygnału odbieranego z czujnika poz. roboczej wybranego siłownika, zarówno przy włączeniu (ON), jak i wyłączeniu (OFF). Jeśli siłownik nie jest wyposażony w czujnik, ustawiony czas posłuży do opóźnienia osiągnięcia przez siłownik pozycji roboczej.
Pozycja wymiany sprzętu
…
Próżnie
Zakładka PRÓŻNIE umożliwia wyświetlanie i kontrolowanie parametrów obiektów znajdujących się na wyposażeniu, które umożliwiają utrzymywanie spawanego elementu za pomocą podciśnienie powietrza. Obiektami, które utrzymują, mogą być:
- przyssawki;
- wgłębienie próżniowe;
- inne.
Lista próżni
W lewej części zakładki PRÓŻNIE wyświetlana jest lista skonfigurowanych próżni. Można skonfigurować próżnie, jeśli na dole listy znajduje się ikona dodaj.
| IKONA | DZIAŁANIE |
|---|---|
|
Dodaj próżnię. |
|
Usuń próżnię. |
Dioda LED nadmuchu lub próżni umożliwia sprawdzenie stanu próżni: jeśli dioda LED nadmuchu jest włączona, oznacza to, że próżnia wytwarza ciśnienie umożliwiające oddzielenie detalu; jeśli dioda LED próżni jest włączona, oznacza to, że próżnia powoduje powstanie podciśnienia.
Konfiguracja próżni
Prawa część zakładki PRÓŻNIE pokazuje wszystkie konfigurowane pola pojedynczej wybranej próżni.
Próżnia
Wprowadzić nazwę identyfikującą wybraną próżnię. Z boku znajdują się dwa przyciski: nadmuch i próżnia . Umożliwiają przeprowadzenie testu nadmuchu i podciśnienia wybranej próżni, jeśli maszyna jest ustawiona na cyku ręcznym. Jeśli przycisk jest podświetlony, pozycja została osiągnięta. Jeśli przycisk jest podświetlony na czerwono, obiekt jest w stanie alarmu.
T03000-0.XX - Próżnia - Timeout próżni
Przekroczono czas, w którym należy sprawdzić osiągniętą próżnię.
# Próżnia nie osiągnięta
Gdy nie zostanie osiągnięta ustawiona próżnia, sprawdź, czy: - kalibracja próżniomierza jest nieprawidłowa, w takim przypadku należy sprawdzić rzeczywiste działanie próżniomierza i skalibrować go do - 0,65 bara; - styk elementu nie jest prawidłowy, w takim przypadku należy ponownie ustawić element.
# Sprawdź zatrzymanie
Sprawdzić, czy mocowanie za pomocą przyssawek lub próżni działa prawidłowo i skutecznie.
# Kontrola nie została przeprowadzona
Wakostat do kontroli próżni nie działa lub jest nieprawidłowo umieszczony. Sprawdzić prawidłowe umieszczenie wakostatu i jego działanie. W razie potrzeby zmienić położenie lub wymienić wakostat.
# Niewystarczający czas
Czas ustawiony na kontrolę próżni nie jest wystarczający do wykonania operacji, którą musi kontrolować czujnik. Jeśli to konieczne, zmienić czas timeout próżni w USTAWIENIA WYPOSAŻENIA/SIŁOWNIKÓW I OBECNOŚCI/PRÓŻNI.
# Sterowanie pneumatyczne
Sprawdzić, czy wszystkie przewody pneumatyczne są dobrze podłączone i nie ma żadnych przeszkód.
Sprawdzić ciągłość przepływu powietrza, sprawdzając, czy: - żaden przewód nie jest zagięty - żaden przewód nie jest uszkodzony - wszystkie przewody są dobrze podłączone
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T03001-0.XX - Próżnia - Pompa nieprawidłowa
Jeśli próżnia jest wytwarzana przez pompę, należy ją prawidłowo powiązać z konkretną próżnią.
# Nieprawidłowa konfiguracja
Pompa związana z próżnią nie została prawidłowo skonfigurowana lub próżnia odnosi się do nie skonfigurowanej pompy.
W razie potrzeby zmień konfigurację pompy w USTAWIENIA MASZYNY/USTAWIENIA OGÓLNE/KOMPONENTY/WYPOSAŻENIE/PRÓŻNIE.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T03002-0.XX - Próżnia - Nie uwolniono próżni
Czujnik wykrywający próżnię w dalszym ciągu sygnalizuje osiągniętą próżnię.
# Sterowanie pneumatyczne
Sprawdzić, czy wszystkie przewody pneumatyczne są dobrze podłączone i nie ma żadnych przeszkód.
Sprawdzić ciągłość przepływu powietrza, sprawdzając, czy: - żaden przewód nie jest zagięty - żaden przewód nie jest uszkodzony - wszystkie przewody są dobrze podłączone
# Sprawdź zatrzymanie
Sprawdzić, czy mocowanie za pomocą przyssawek lub próżni działa prawidłowo i skutecznie.
# Czujniki nie działają
Sprawdź działanie czujników, sprawdzając, czy:
- styk elektryczny został włączony;
- przewód czujnika nie został uszkodzony;
- czujnik jest dobrze skalibrowany;
- czujnik jest odpowiednio dokręcony.
W razie potrzeby wymień niedziałający czujnik.
# Niezwolniono detalu
Detal poddany działaniu próżni nie został zwolniony. Sprawdzić, czy próżnia rzeczywiście jest wyłączona.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T03003-0.XX - Próżnia - Nieprawidłowy adres polecenia
Konfiguracja polecenia próżni nie została przeprowadzona prawidłowo.
# Zresetować sterowanie
Sprawdź, czy sterowanie próżnią jest prawidłowo ustawione. W razie potrzeby zmień ustawienia sterowania, przechodząc do trybu WYŚWIETLANIE ZAAWANSOWANE, w USTAWIENIA SPRZĘTU/SIŁOWNIKI I OBECNOŚĆ/PRÓŻNIE/STEROWANIE.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T03004-0.XX - Próżnia - Próżnia na wlocie nieskonfigurowana
Nie wykonano konfiguracji wejść próżni.
# Ustawić wejścia
Proszę ustawić prawidłowe wejścia w USTAWIENIA MASZYNY/USTAWIENIA OGÓLNE/KOMPONENTY/WYPOSAŻENIE/WEJŚCIA.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
T03005-0.XX - Próżnia - Utrata próżni
Czujnik wykrywający próżnię sygnalizuje nagłą utratę osiągniętej próżni.
# Sterowanie pneumatyczne
Sprawdzić, czy wszystkie przewody pneumatyczne są dobrze podłączone i nie ma żadnych przeszkód.
Sprawdzić ciągłość przepływu powietrza, sprawdzając, czy: - żaden przewód nie jest zagięty - żaden przewód nie jest uszkodzony - wszystkie przewody są dobrze podłączone
# Sprawdź zatrzymanie
Sprawdzić, czy mocowanie za pomocą przyssawek lub próżni działa prawidłowo i skutecznie.
# Czujniki nie działają
Sprawdź działanie czujników, sprawdzając, czy:
- styk elektryczny został włączony;
- przewód czujnika nie został uszkodzony;
- czujnik jest dobrze skalibrowany;
- czujnik jest odpowiednio dokręcony.
W razie potrzeby wymień niedziałający czujnik.
# Obiekt źle ustawiony
Obiekt, który powinien być przytrzymywany przez próżnię, nie znajduje się na miejscu lub został nieprawidłowo umieszczony. Wprowadzić przedmiot prawidłowo w wydzieloną przestrzeń.
# Więcej informacji
Jeśli alarm będzie się powtarzał lub nie ustąpi, skontaktować się z pomocą techniczną CEMAS Elettra. Styki dostępne są w DIAGNOSTYKA MASZYN/POMOC.
Wgłębienie - wybierz położenie
Wybrać interfejs wyposażenia, na którym odbywa się okablowanie.
Time-out nadmuchu
Ustawić czas time-out nadmuchu, czyli maksymalny czas potrzebny do oddzielenia spawanego detalu od wgłębienia. W przypadku przekroczenia czasu generowany jest alarm.
Czas nadmuchu
Ustawić czas nadmuchu, czyli jednego nadmuchu, równego czasowi tu ustawionemu, jaki wykonuje spawarka po każdorazowym oddzieleniu spawanego detalu.
Time-out próżni
Ustawić czas time-out próżni, tj. maksymalny czas wymagany do osiągnięcia próżni. W przypadku przekroczenia czasu generowany jest alarm.
Wgłębienie - wybierz wgłębienie
Wybrać aktywne wgłębienie wyposażenia podczas cyklu spawania.
Polecenia
Advanced view
Wybrać przycisk koła zębatego, aby uzyskać dostęp do zakładki przypisania poleceń. Przycisk widoczny jest tylko w trybie KONFIGURACJA ZAAWANSOWANA.
Polecenia Wejścia
Advanced view
Zakładka POLECENIA WEJŚCIA widoczna tylko w trybie KONFIGURACJA ZAAWANSOWANA umożliwia wyświetlanie i kontrolę parametrów.
Lista poleceń
Lewa część zakładki POLECENIA pokazuje listę skonfigurowanych poleceń. Można konfigurować polecenia, jeśli na dole listy znajduje się ikona dodaj.
| IKONA | DZIAŁANIE |
|---|---|
|
Dodaj polecenie. |
|
Usuń polecenie. |
Konfiguracja poleceń wejścia
Prawa część zakładki POLECENIA WEJŚCIA pokazuje wszystkie konfigurowane pola pojedynczego wybranego polecenia.
Polecenie narzędzia wejścia
Wprowadzić nazwę identyfikującą wybrane polecenie.
Wgłębienie - wybierz położenie
Wybrać interfejs wyposażenia, na którym odbywa się okablowanie.
Sygnał
…
Wejście
Wybrać przycisk koła zębatego, aby uzyskać dostęp do zakładki przypisania wejść.
Wgłębienie - wybierz wgłębienie
Wybrać aktywne wgłębienie wyposażenia podczas cyklu spawania.
Polecenia Wyjścia
Advanced view
Zakładka POLECENIA WYJŚCIA widoczna tylko w trybie KONFIGURACJA ZAAWANSOWANA umożliwia wyświetlanie i kontrolę parametrów.
Lista poleceń
Lewa część zakładki POLECENIA pokazuje listę skonfigurowanych poleceń. Można konfigurować polecenia, jeśli na dole listy znajduje się ikona dodaj.
| IKONA | DZIAŁANIE |
|---|---|
|
Dodaj polecenie. |
|
Usuń polecenie. |
Konfiguracja polecenia wyjścia
Prawa część zakładki POLECENIA WYJŚCIA pokazuje wszystkie konfigurowane pola pojedynczego wybranego polecenia.
Polecenie narzędzia wyjścia
Wprowadzić nazwę identyfikującą wybrane polecenie.
Wgłębienie - wybierz położenie
Wybrać interfejs wyposażenia, na którym odbywa się okablowanie.
Sygnał
…
Wgłębienie - wybierz wgłębienie
Wybrać aktywne wgłębienie wyposażenia podczas cyklu spawania.
Podcięcie
Advanced view
Zakładka PODCIĘCIE, widoczna tylko w trybie KONFIGURACJA ZAAWANSOWANA, jeżeli w USTAWIENIA WYPOSAŻENIA/KONFIGURACJA włączona jest funkcja podcięcie, pozwala na zarządzanie położeniem elementów pozwalających na pokonanie podcięcia w fazie załadunku spawanego detalu w maszynie. Podcięcie występuje, gdy kształt spawanego detalu jest taki, że uniemożliwia jego podział i wyciągnięcie z wgłębienia podpory bez uszkodzenia samego detalu lub gdy detal ma kąty mniejsze niż 90°, co skutecznie czyni detal niepodzielny dla wgłębienia podpory. Można wybrać:
- poz. spocz., jeśli system do pokonania podcięcia musi znajdować się w poz. spocz. podczas fazy załadunku spawanego detalu;
- poz. robocz., jeśli system pokonywania podcięć musi działać podczas fazy załadunku spawanego detalu.
Pozycje
Strona POZYCJE umożliwia wyświetlanie i konfigurowanie parametrów niezbędnych do wykonywania automatycznych ruchów spawarki. Spawarka musi być ustawiona w trybie ręcznym, aby móc konfigurować parametry.
Stół
Zakładka STÓŁ umożliwia wyświetlanie i konfigurowanie parametrów związanych z ruchami automatycznymi powiązanymi ze stołem spawalniczym. Podczas regulacji cyklu roboczego spawarki można skonfigurować współrzędne ruchów automatycznych poprzez ręczne przesuwanie stołu za pomocą przycisków strzałek. Po osiągnięciu żądanej pozycji istnieje możliwość jej zatwierdzenia za pomocą przycisku pobierz pozycję znajdującego się przy każdej konkretnej pozycji lub wpisując ręcznie w edytowanym polu czytelną wartość nad przyciskami strzałek.
Pobierz pozycję
| IKONA | DZIAŁANIE |
|---|---|
 |
Przycisk pobierz pozycję umożliwia potwierdzenie osiągniętej pozycji za pomocą przycisków strzałek jako wysokość do osiągnięcia podczas ruchów automatycznych. |
Górna wartość graniczna
Współrzędna, jaką stół osiągnie jako maksymalna wartość graniczna w przypadku, gdy w podporze nie ma detali do spawania.
Styk detali
Współrzędna, jaką osiągnie stół jako maksymalna wartość graniczna styku ze spawanymi detalami.
Chwytanie detalu
Współrzędna, jaką osiągnie stół, aby umożliwić chwycenie górnego detalu na górnej podporze bez konieczności jego przenoszenia przez operatora.
Poza przeszkodą
Współrzędna, jaką osiągnie stół, aby umożliwić wykonanie ruchów niezbędnych do uniknięcia przeszkód podczas spawania.
Odłączenie detali
Współrzędna, jaką osiągnie stół, jako maksymalna wartość graniczna odłączenia detalu przed szybkim obniżeniem.
Załadunek
Współrzędna, jaką osiągnie stół, aby umożliwić załadunek/wyładunek detalu.
Prędkość stołu w tr. autom
Prędkość ruchu stołu wyrażona w % podczas ruchów konfigurowanych w zakładce.
Spowolnienie
Wartość, którą osiągnie stół, aby rozpocząć spowalnianie po fazie szybkiego podnoszenia i przed rozpoczęciem wyszukiwania styku między detalami.
Wartość spowalniania jest dynamiczna i dostosowuje się do prędkości ruchu stołu automatycznie. Poniżej praktyczny przykład:
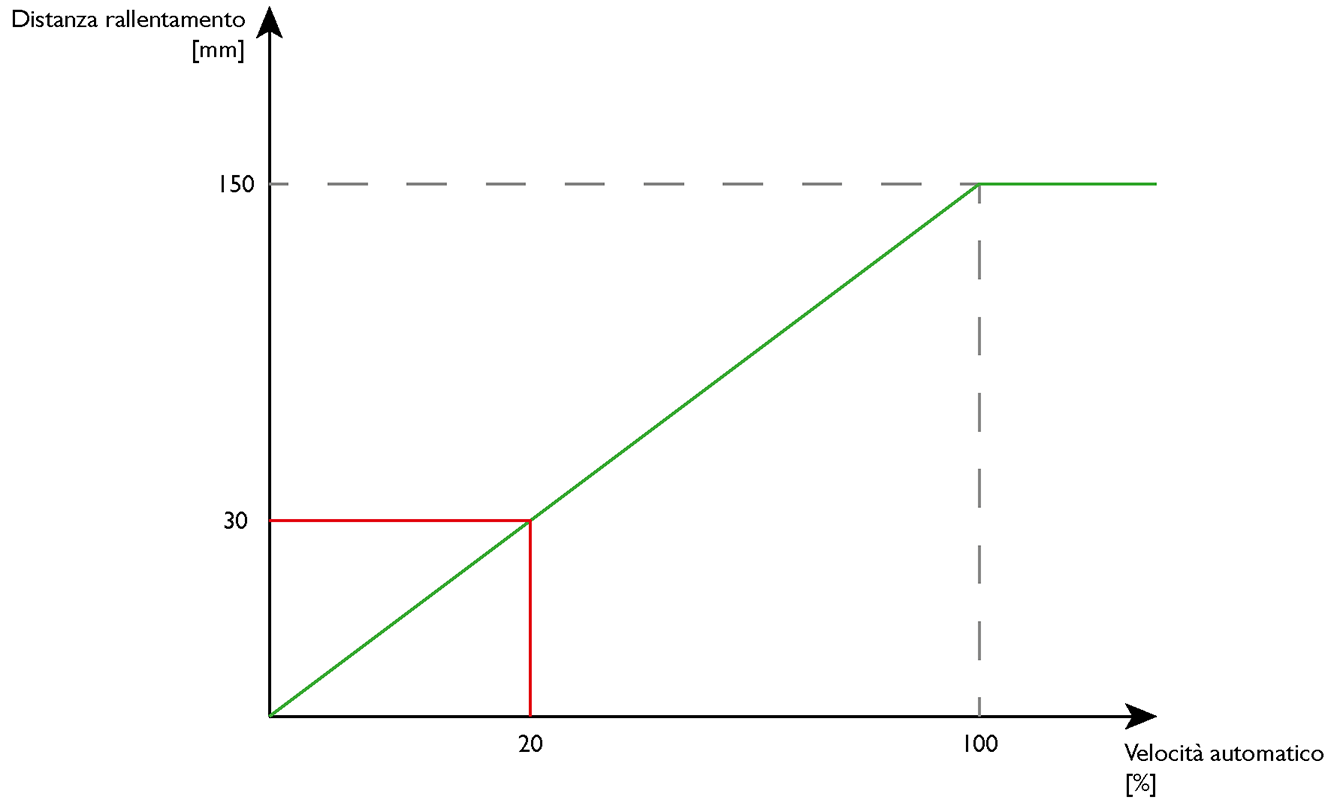
Pozycję spowalniania definiuje się na 150 mm. Jeśli prędkość osi stołu zostanie ustawiona na 100%, to pozycja początkowa spowalniania stołu zostanie automatycznie uzyskana przez spawarkę w następujący sposób:
Pozycja docelowa - (pozycja spowolnienia x ustawioną prędkość)
W tym przykładzie spowolnienie rozpocznie się 150 mm przed pozycją docelową.
Podamy kolejny przykład. Zakładając, że pozycja spowalniania jest zawsze równa 150 mm, jeśli prędkość osi stołu jest ustawiona na 20%, wówczas spowalnianie rozpocznie się 30 mm przed pozycją docelową.
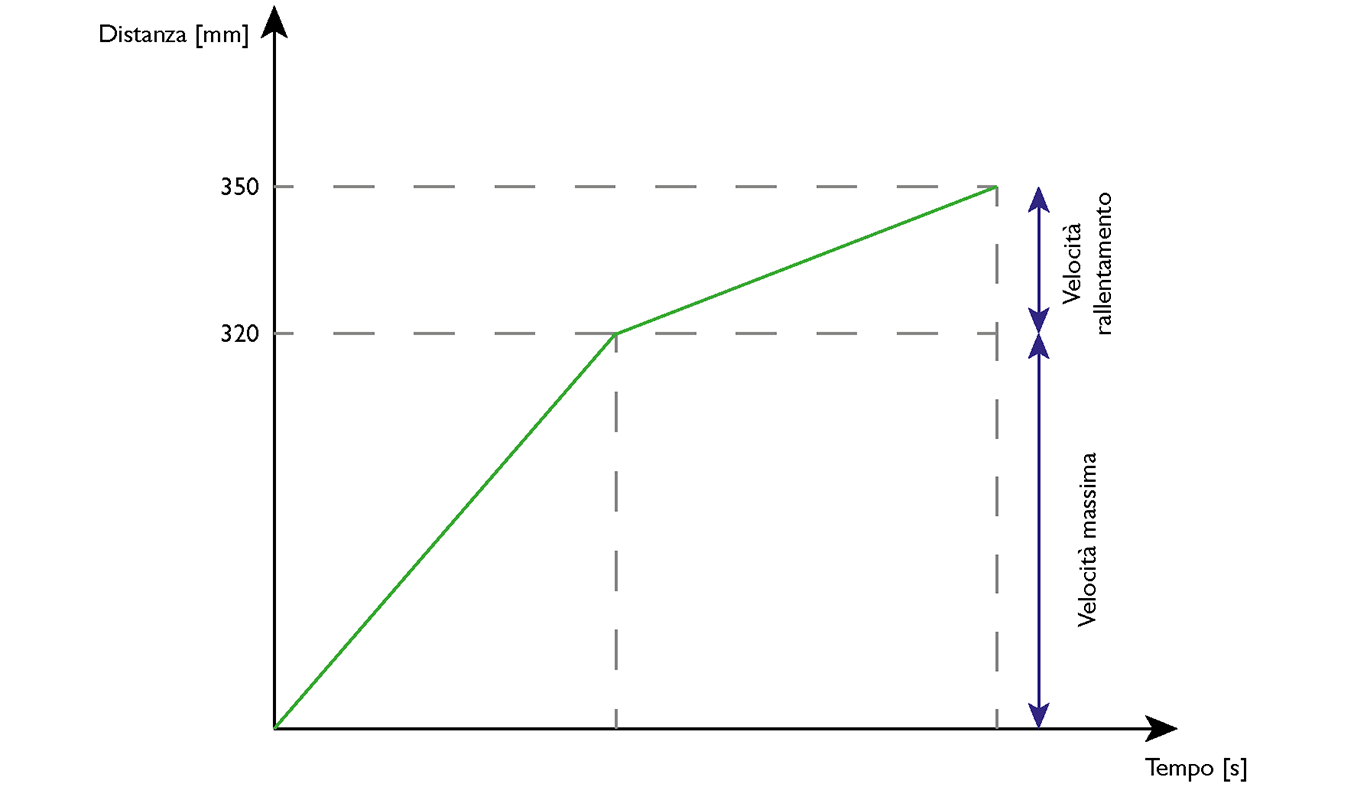
Na przykładowo pokazanym wykresie przyjęto pozycję docelową (tj. współrzędną styku) wynosząca 350 mm. Stół zacznie spowalniać najpierw na wysokości 30 mm, a następnie na wysokości 320 mm, zgodnie z profilem prędkości pokazanym na wykresie.
Ograniczenia
Wybrać przycisk koła zębatego, aby uzyskać dostęp do wyskakującego okienka umożliwiającego przypisanie ograniczeń, tj. priorytetów w ruchach w celu uniknięcia kolizji.
Animacja
Animacja umożliwia schematyczne wyświetlenie zdefiniowanych pozycji.
Ruch
| Ikona | DZIAŁANIE |
|---|---|
 |
Klawisze STRZAŁEK umożliwiają przesuwanie tabeli w górę lub w dół. Przesunięcie odbywa się poprzez przytrzymanie klawisza. Poziom docelowy jest wyświetlany nad klawiszami strzałek. |
Lusterka
Zakładka LUSTERKA umożliwia wyświetlanie i konfigurowanie parametrów związanych z ruchami automatycznymi powiązanymi z lusterkiem spawarki. Podczas regulacji cyklu roboczego spawarki można skonfigurować współrzędne ruchów automatycznych poprzez ręczne przesuwanie lusterka za pomocą przycisków strzałek. Po osiągnięciu żądanej pozycji istnieje możliwość jej zatwierdzenia za pomocą przycisku pobierz pozycję znajdującego się przy każdej konkretnej pozycji lub wpisując ręcznie w edytowanym polu czytelną wartość nad przyciskami strzałek.
Pobierz pozycję
| IKONA | DZIAŁANIE |
|---|---|
|
Przycisk pobierz pozycję umożliwia potwierdzenie osiągniętej pozycji za pomocą przycisków strzałek jako wysokość do osiągnięcia podczas ruchów automatycznych. |
Poz. spocz.
Wysokość, jaką osiągnie lusterko w pozycji spoczynkowej, tj. lusterko wyłączone.
Poz. rob.
Wysokość, jaką osiągnie lusterko w pozycji roboczej, tj. lusterko włączone.
Prędkość
Prędkość ruchu lusterka wyrażona w % podczas ruchów konfigurowanych w zakładce.
Ograniczenia
Wybrać przycisk koła zębatego, aby uzyskać dostęp do wyskakującego okienka umożliwiającego przypisanie ograniczeń, tj. priorytetów w ruchach w celu uniknięcia kolizji.
Animacja
Animacja umożliwia schematyczne wyświetlenie zdefiniowanych pozycji.
Styk lusterka w górze
Współrzędna, jaką osiągnie stół, aby móc przeprowadzić wstępne nagrzewanie od górnej strony lusterka.
Styk lusterka w dole
Współrzędna, jaką osiągnie stół, aby móc przeprowadzić wstępne nagrzewanie od dolnej strony lusterka.
Współrzędna pozioma/pionowa
Zakładka WSPÓŁRZĘDNA POZIOMA/PIONOWA umożliwia wyświetlanie i konfigurowanie parametrów związanych z ruchami automatycznymi powiązanymi z lusterkiem spawarki. Podczas regulacji cyklu roboczego spawarki można skonfigurować współrzędne ruchów automatycznych poprzez ręczne przesuwanie lusterka za pomocą przycisków strzałek. Po osiągnięciu żądanej pozycji istnieje możliwość jej zatwierdzenia za pomocą przycisku pobierz pozycję znajdującego się przy każdej konkretnej pozycji lub wpisując ręcznie w edytowanym polu czytelną wartość nad przyciskami strzałek.
Pobierz pozycję
| IKONA | DZIAŁANIE |
|---|---|
|
Przycisk pobierz pozycję umożliwia potwierdzenie osiągniętej pozycji za pomocą przycisków strzałek jako wysokość do osiągnięcia podczas ruchów automatycznych. |
Współrzędna pozioma
Współrzędna, jaką osiągnie lusterko jako maksymalna wartość graniczna ruchu wzdłuż osi poziomej.
Współrzędna pionowa
Współrzędna, jaką osiągnie lusterko jako maksymalna wartość graniczna ruchu wzdłuż osi pionowej.
Ograniczenia
Wybrać przycisk koła zębatego, aby uzyskać dostęp do wyskakującego okienka umożliwiającego przypisanie ograniczeń, tj. priorytetów w ruchach w celu uniknięcia kolizji.
...
...
Animacja
Animacja umożliwia schematyczne wyświetlenie zdefiniowanych pozycji.
Współrzędna wstępnego nagrzewania
Zakładka WSPÓŁRZĘDNA WSTĘPNEGO NAGRZEWANIA umożliwia wyświetlanie i konfigurowanie parametrów związanych z ruchami automatycznymi powiązanymi ze stołem spawalniczym i lusterkiem podczas wstępnego nagrzewania. Podczas regulacji cyklu roboczego spawarki można skonfigurować współrzędne ruchów automatycznych poprzez ręczne przesuwanie stołu i lusterka za pomocą przycisków strzałek. Po osiągnięciu żądanej pozycji istnieje możliwość jej zatwierdzenia za pomocą przycisku pobierz pozycję znajdującego się przy każdej konkretnej pozycji lub wpisując ręcznie w edytowanym polu czytelną wartość nad przyciskami strzałek.
Pobierz pozycję
| IKONA | DZIAŁANIE |
|---|---|
|
Przycisk pobierz pozycję umożliwia potwierdzenie osiągniętej pozycji za pomocą przycisków strzałek jako wysokość do osiągnięcia podczas ruchów automatycznych. |
Pozycja lusterka
Współrzędna, jaką osiągnie lusterko jako maksymalna wartość graniczna ruchu wzdłuż osi pionowej podczas wstępnego nagrzewania.
Pozycja stołu
Współrzędna, jaką osiągnie stół jako maksymalna wartość graniczna ruchu wzdłuż osi pionowej podczas wstępnego nagrzewania.
Ograniczenia
Wybrać przycisk koła zębatego, aby uzyskać dostęp do wyskakującego okienka umożliwiającego przypisanie ograniczeń, tj. priorytetów w ruchach w celu uniknięcia kolizji.
Wybór osi
| IKONA | DZIAŁANIE |
|---|---|
 |
Przełącznik umożliwia włączenie przycisków strzałek w celu przesuwania stołu, jeśli przełącznik jest ustawiony na stole lub lusterku, jeśli jego przełącznik jest ustawiony na lusterku. |
Ruch
| Ikona | DZIAŁANIE |
|---|---|
|
Klawisze STRZAŁEK umożliwiają przesuwanie tabeli w górę lub w dół. Przesunięcie odbywa się poprzez przytrzymanie klawisza. Poziom docelowy jest wyświetlany nad klawiszami strzałek. |
...
...
Animacja
Animacja umożliwia schematyczne wyświetlenie zdefiniowanych pozycji.
Ustawienia cyklu
Strona USTAWIENIA CYKLU umożliwia wyświetlanie i programowanie różnych ruchów, które maszyna będzie musiała wykonać podczas faz cyklu spawania. Programowane napędy to siłowniki, obecności i próżnie.
Parametry spawania
Strona PARAMETRY SPAWANIA umożliwia ustawienie parametrów spawarki dla różnych faz składających się na cykl obróbki spawanego detalu. Cykl obróbki spawanego detalu jest podzielony na fazy w celu poprawy jakości spawania i aby uniknąć uszkodzenia detalu. Każdy cykl obróbki musi składać się z co najmniej trzech faz: fazy stabilizacji, fazy cyklu spawania i fazy chłodzenia. Aby poprawić jakość spawania, można podzielić cykl spawania maksymalnie na 10 faz, czyli tak długo, jak długo widoczna jest ikona dodaj.
| IKONA | DZIAŁANIE |
|---|---|
|
Dodaj fazę. |
|
Usuń fazę. |
Jeśli zamontowane wyposażenie jest podzielone na lewą i prawą stronę, może być dostępnych wiele zakładek, które umożliwiają ustawienie parametrów dla poszczególnych stron wchodzących w jego skład (zakładka LH dla lewej strony, zakładka RH dla prawej strony) oraz dla obu stron jednocześnie (zakładka LH+RH).
Faza stabilizacji
FAZA STABILIZACJI to faza cyklu obróbki, która pozwala na ustabilizowanie odczytu sygnału przetwornika. Czas ustawiony do wykonania fazy stabilizacji zaczyna być liczony, gdy sygnał przetwornika jest stabilny.
Czas
Ustawić czas wykonania fazy wyrażony w s i wpisując wartość w polu edycji.
Czas/Osadzanie
Jeżeli dana faza nie pozwala na wybór trybu spawania lub wybrany tryb spawania to czas, to należy ustawić czas wykonania fazy wyrażony w s wpisując wartość w polu edycji. Jeśli dla rozpatrywanej fazy wybrano tryb spawania osadzanie względne lub osadzanie absolutne, należy ustawić głębokość spawania, jaką chcemy osiągnąć w danej fazie, wyrażoną w mm, wpisując wartość w polu edycji.
Siła nacisku
Ustawić siłę wywieraną przez stół podczas fazy, wyrażoną w kgf, wpisując wartość w polu edycji.
Faza osiadania
OptionAdvanced view
FAZA OSIADANIA to faza cyklu obróbki, która następuje po fazie stabilizacji i pozwala na osiadanie detali na podporze, gdy tylko zetkną się ze sobą, wytwarzając krótkie drganie. Osiadanie jest opcjonalne, ponieważ nie zawsze jest konieczne osiadanie detali na podporze. Aby aktywować fazę osiadania, należy użyć przełącznika. Jeżeli przeprowadzane jest osiadanie, to na koniec tej fazy następuje zerowanie przetworników; w związku z tym nie jest już przeprowadzana stabilizacja odczytu sygnału przetworników.
Czas
Ustawić czas wykonania fazy wyrażony w s i wpisując wartość w polu edycji.
Czas/Osadzanie
Jeżeli dana faza nie pozwala na wybór trybu spawania lub wybrany tryb spawania to czas, to należy ustawić czas wykonania fazy wyrażony w s wpisując wartość w polu edycji. Jeśli dla rozpatrywanej fazy wybrano tryb spawania osadzanie względne lub osadzanie absolutne, należy ustawić głębokość spawania, jaką chcemy osiągnąć w danej fazie, wyrażoną w mm, wpisując wartość w polu edycji.
Siła nacisku
Ustawić siłę wywieraną przez stół podczas fazy, wyrażoną w kgf, wpisując wartość w polu edycji.
Amplituda
Ustawić amplitudę drgań do osiągnięcia w fazie, wyrażoną w mm i wpisując wartość w polu edycji.
Faza spawania
FAZA SPAWANIA to część cyklu technologicznego, w którym rzeczywiście odbywa się spawanie. Korzystne jest podzielenie cyklu spawania na kilka faz, aby poprawić kontrolę nad wykonaniem spawania i tym samym uzyskać wyższą jakość połączenia spawanego. Każdą fazę spawania można kontrolować w innym trybie, wybierając rodzaj kontroli, jaki chce się przeprowadzić.
Typ
Z rozwijanego menu wybrać tryb spawania dla danej fazy pomiędzy czas, osadzanie względne i osadzanie absolutne. Jeśli wybranym trybem jest czas, będzie można jedynie ustawić czas wykonania fazy. Jeśli wybrany tryb to osadzanie względne lub osadzanie absolutne, będzie można jedynie ustawić siłę wywieraną przez stół podczas tej fazy.
Czas
Ustawić czas wykonania fazy wyrażony w s i wpisując wartość w polu edycji.
Czas/Osadzanie
Jeżeli dana faza nie pozwala na wybór trybu spawania lub wybrany tryb spawania to czas, to należy ustawić czas wykonania fazy wyrażony w s wpisując wartość w polu edycji. Jeśli dla rozpatrywanej fazy wybrano tryb spawania osadzanie względne lub osadzanie absolutne, należy ustawić głębokość spawania, jaką chcemy osiągnąć w danej fazie, wyrażoną w mm, wpisując wartość w polu edycji.
Siła nacisku
Ustawić siłę wywieraną przez stół podczas fazy, wyrażoną w kgf, wpisując wartość w polu edycji.
Osadzanie
Ustawić głębokość spawania do osiągnięcia w fazie, wyrażoną w mm i wpisując wartość w polu edycji.
Amplituda
Ustawić amplitudę drgań do osiągnięcia w fazie, wyrażoną w mm i wpisując wartość w polu edycji.
Faza chłodzenia
FAZA CHŁODZENIA, to faza cyklu obróbki, która następuje po wszystkich fazach cyklu spawania i pozwala na schłodzenie połączenia spawanego przed wyładunkiem spawanego detalu ze spawarki. W ten sposób unika się potencjalnego uszkodzenia właśnie wykonanego spawania.
Czas
Ustawić czas wykonania fazy wyrażony w s i wpisując wartość w polu edycji.
Czas/Osadzanie
Jeżeli dana faza nie pozwala na wybór trybu spawania lub wybrany tryb spawania to czas, to należy ustawić czas wykonania fazy wyrażony w s wpisując wartość w polu edycji. Jeśli dla rozpatrywanej fazy wybrano tryb spawania osadzanie względne lub osadzanie absolutne, należy ustawić głębokość spawania, jaką chcemy osiągnąć w danej fazie, wyrażoną w mm, wpisując wartość w polu edycji.
Siła nacisku
Ustawić siłę wywieraną przez stół podczas fazy, wyrażoną w kgf, wpisując wartość w polu edycji.
Wartości graniczne spawania
WARTOŚCI GRANICZNE SPAWANIA to parametry, które należy ustawić podczas pierwszego cyklu obróbki spawanego detalu i udoskonalić w kolejnych cyklach, aby określić akceptowalne zakresy wykonania cyklu obróbki detalu, czyli w jakim uzyskiwany jest dobry detal spawany. Jeżeli w trakcie cyklu obróbki zostaną przekroczone zdefiniowane zakresy, zespawany detal uznawany jest za odrzucony. W zależności od spawanych detali zostaną określone najbardziej odpowiednie zakresy.
Czas spawania
Czas wykonywania cyklu spawania, czyli czas, w którym rzeczywiście odbywa się spawanie, wyrażony w s. Jeśli rzeczywisty czas spawania nie mieści się w ustawionych wartościach granicznych, automatyczny cykl obróbki spawania nie zostanie przerwany, lecz maszyna zasygnalizuje anomalię za pomocą alarmu i utworzy detal odrzucony.
Górna wartość graniczna
Ustawić górną wartość graniczną wpisując wartość w polu edycji.
Dolna wartość graniczna
Ustawić dolną wartość graniczną wpisując wartość w polu edycji.
Wyniki ostatniego cyklu
Wyświetlanie wartości rzeczywistej odczytanej przez spawarkę. Jeśli rzeczywista wartość nie mieści się pomiędzy dolną a górną wartością graniczną, spawarka zasygnalizuje anomalię za pomocą alarmu i wygeneruje detal odrzucony.
Głębokość spawania
Głębokość spawania, jaką należy osiągnąć podczas całego cyklu spawania, wyrażona w mm. Jeśli rzeczywista głębokość spawania nie mieści się w ustawionych wartościach granicznych, automatyczny cykl obróbki spawarki nie zostanie przerwany, ale maszyna zasygnalizuje anomalię za pomocą alarmu i utworzy detal odrzucony.
Górna wartość graniczna
Ustawić górną wartość graniczną wpisując wartość w polu edycji.
Dolna wartość graniczna
Ustawić dolną wartość graniczną wpisując wartość w polu edycji.
Wyniki ostatniego cyklu
Wyświetlanie wartości rzeczywistej odczytanej przez spawarkę. Jeśli rzeczywista wartość nie mieści się pomiędzy dolną a górną wartością graniczną, spawarka zasygnalizuje anomalię za pomocą alarmu i wygeneruje detal odrzucony.
Współrzędna rozpoczęcia spawania
Współrzędna od której rzeczywiście zaczynają być generowane drgania w celu wykonania spawania, wyrażona w mm. Jeśli na spawarce zamontowane jest wyposażenie, które nie zostało jeszcze zapisane, należy ustawić współrzędną rozpoczęcia spawania w następujący sposób:
- DOLNA WARTOŚĆ GRANICZNA = 0,00 mm;
- GÓRNA WARTOŚĆ GRANICZNA = 800,00 mm.
Pod koniec pierwszego cyklu spawania konieczne będzie doprecyzowanie wartości granicznych spawania, odnosząc się do rzeczywistych podanych wartości. Jeśli po ustaleniu wartości granicznych współrzędna rozpoczęcia spawania nie będzie mieściła się w zadanych wartościach, automatyczny cykl obróbki spawarki zostanie przerwany i stół powróci do pozycji podstawowej. Spawarka zasygnalizuje anomalię za pomocą alarmu i wygeneruje detal odrzucony.
Górna wartość graniczna
Ustawić górną wartość graniczną wpisując wartość w polu edycji.
Dolna wartość graniczna
Ustawić dolną wartość graniczną wpisując wartość w polu edycji.
Wyniki ostatniego cyklu
Wyświetlanie wartości rzeczywistej odczytanej przez spawarkę. Jeśli rzeczywista wartość nie mieści się pomiędzy dolną a górną wartością graniczną, spawarka zasygnalizuje anomalię za pomocą alarmu i wygeneruje detal odrzucony.
Współrzędna końca spawania
Współrzędna, przy której kończy się generowanie drgań, a zatem tworzenie połączenia spawanego, wyrażona w mm. Jeśli współrzędna końca spawania nie zostanie uwzględniona w ustawionych wartościach granicznych, automatyczny cykl obróbki spawarki nie zostanie przerwany, ale maszyna zasygnalizuje anomalię za pomocą alarmu i utworzy detal odrzucony.
Górna wartość graniczna
Ustawić górną wartość graniczną wpisując wartość w polu edycji.
Dolna wartość graniczna
Ustawić dolną wartość graniczną wpisując wartość w polu edycji.
Wyniki ostatniego cyklu
Wyświetlanie wartości rzeczywistej odczytanej przez spawarkę. Jeśli rzeczywista wartość nie mieści się pomiędzy dolną a górną wartością graniczną, spawarka zasygnalizuje anomalię za pomocą alarmu i wygeneruje detal odrzucony.
Parametry podczerwieni
Strona PARAMETRY PODCZERWIENI umożliwia ustawienie parametrów odnoszących się do poszczególnych stref wstępnego nagrzewania.
Strefy
Można ustawić maksymalnie 32 stref IR, w zależności od tego, ile stref przewidzianych jest dla wyposażeń zainstalowanych na spawarce. Strefy IR muszą być włączone w USTAWIENIA MASZYNY/USTAWIENIA OGÓLNE/ELEMENTY/IR/STREFY.
| IKONA | DZIAŁANIE |
|---|---|
 |
Strefa nieaktywna. |
 |
Strefa aktywna. |
 |
Strefa włączona. |
 |
Wybrana strefa. |
Test wszystkich stref
Można wykonać test działania wszystkich włączonych stref.
Standby
Uruchomienie testu działania strefy IR w fazie standby, czyli gdy w trakcie cyklu przetwarzania lusterko IR znajduje się w pozycji spoczynkowej. Sprawdza się, czy rzeczywiście osiągnięto moc w trybie standby. Rezystory elektryczne generujące promieniowanie podczerwone nie są całkowicie wyłączane podczas cyklu obróbki, ponieważ osiągnięcie mocy niezbędnej do wstępnego nagrzania trwałoby zbyt długo. Z tego powodu, gdy lusterko IR znajduje się w pozycji spoczynkowej podczas cyklu przetwarzania, rezystory elektryczne są nadal utrzymywane przy pewnej mocy, niższej od mocy roboczej, określanej jako moc standby.
Pełna moc 1
Uruchomienie testu działania strefy IR w fazie roboczej, czyli gdy w trakcie cyklu przetwarzania lusterko IR znajduje się w pozycji roboczej. Sprawdza się, czy moc robocza jest faktycznie osiągnięta.
Czasy pełnej mocy 1
Ustawie czas wykonania testu Pełna moc 1.
Wybierz strefę
Za pomocą przycisków strzałek znajdujących się obok numeru strefy można wybrać strefę, której parametry należy skonfigurować.
Włącz strefę
Za pomocą przełącznika można włączyć lub wyłączyć wybraną strefę, jeżeli została ona wcześniej aktywowana.
Test pojedynczej strefy
Można wykonać test działania pojedynczej włączonej i wybranej strefy.
Standby
Uruchomienie testu działania strefy IR w fazie standby, czyli gdy w trakcie cyklu przetwarzania lusterko IR znajduje się w pozycji spoczynkowej. Sprawdza się, czy rzeczywiście osiągnięto moc w trybie standby. Rezystory elektryczne generujące promieniowanie podczerwone nie są całkowicie wyłączane podczas cyklu obróbki, ponieważ osiągnięcie mocy niezbędnej do wstępnego nagrzania trwałoby zbyt długo. Z tego powodu, gdy lusterko IR znajduje się w pozycji spoczynkowej podczas cyklu przetwarzania, rezystory elektryczne są nadal utrzymywane przy pewnej mocy, niższej od mocy roboczej, określanej jako moc standby.
Pełna moc 1
Uruchomienie testu działania strefy IR w fazie roboczej, czyli gdy w trakcie cyklu przetwarzania lusterko IR znajduje się w pozycji roboczej. Sprawdza się, czy moc robocza jest faktycznie osiągnięta.
Wgłębienie - wybierz wgłębienie
Wybrać aktywne wgłębienie wyposażenia podczas cyklu spawania.
Moc
Wprowadzić wartości mocy standby i pracy wyrażone w %, odnoszące się do wybranej strefy.
Rezystancja
Wprowadzić nominalne wartości rezystancji wyrażone w Ω i tolerancję rezystancji wyrażoną w %, odnoszące się do wybranej strefy.
Bieżące wartości
Wyświetlanie bieżących wartości prądu wyrażonych w A, rezystancji wyrażonej w Ω i temperatury wyrażonej w °C, odnoszących się do wybranej strefy.
Czujnik temperatury
Jeśli na lusterku IR zostały zainstalowane czujniki temperatury, czyli termopary, możliwe jest dopasowanie ich do odpowiednich stref. Za pomocą rozwijanego menu można wybrać czujnik temperatury. Czujniki temperatury muszą być wcześniej włączone i skonfigurowane w USTAWIENIA MASZYNY/USTAWIENIA OGÓLNE/ELEMENTY/CZUJNIKI TEMPERATURY.
Nastawa temperatury
Ustawić minimalną wartość temperatury, jaką musi osiągnąć strefa, wyrażoną w °C, aby umożliwić uruchomienie cyklu automatycznego.
Tolerancja
Ustawić wartość tolerancji wahań temperatury wyrażoną w %, powyżej której spawarka generuje alarm.
Maksymalny
Ustawić maksymalną wartość temperatury, jaką może osiągnąć strefa, wyrażoną w °C.
Tolerancja regulacji
Ustawić wartość tolerancji regulacji temperatury wyrażoną w %, czyli jakie odchylenie od temperatury roboczej uznaje się za dopuszczalne, bez generowania alarmu przez spawarkę.